
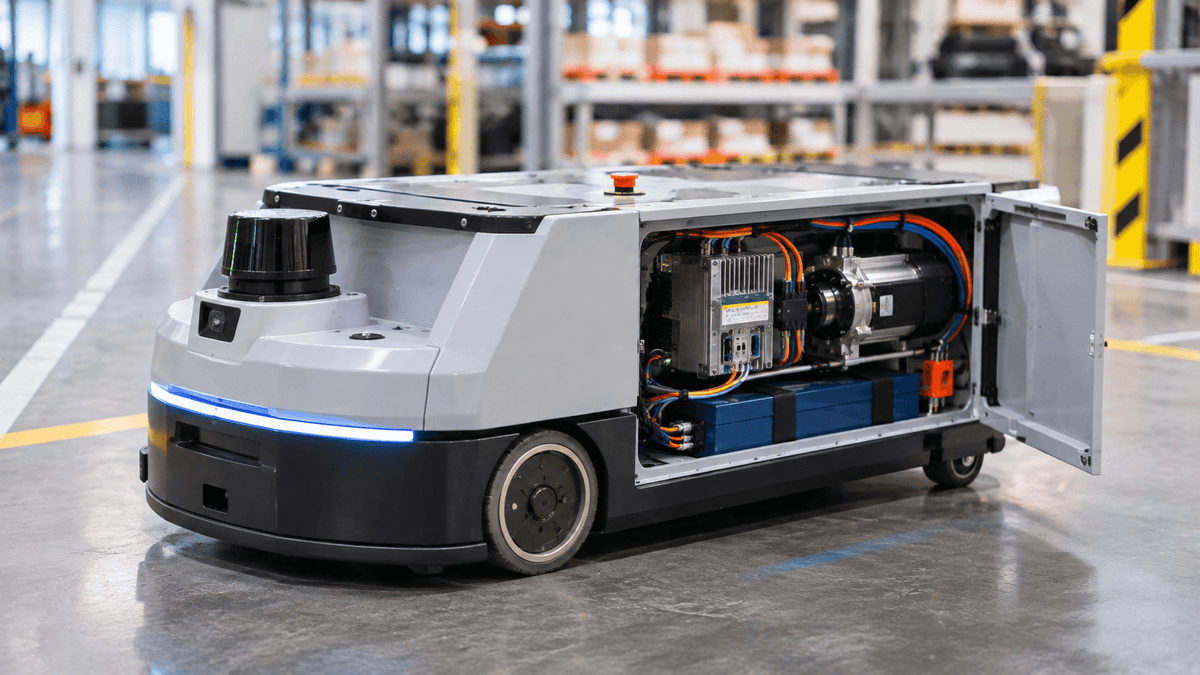
Nei veicoli a guida automatica (AGV) e nei robot mobili autonomi (AMR) l'energia arriva da una batteria a bassissima tensione, di norma a 24 V o 48 V in corrente continua. Per anni molti costruttori hanno adattato a questi veicoli azionamenti nati per la rete trifase, oppure hanno usato controller dedicati poco integrati con il resto dell'automazione di stabilimento. Il 2 novembre 2026 Siemens ha annunciato una nuova soluzione di azionamento ELV (Extra Low Voltage) pensata proprio per questi veicoli. La notizia è un buon punto di partenza per capire quali criteri contano davvero quando si progetta o si ricambia la parte motion di un veicolo a batteria.
Cosa ha annunciato Siemens
Secondo il comunicato ufficiale Siemens, la soluzione è composta da due elementi:
- SINAMICS E210, un convertitore compatto e rigenerativo per sistemi a batteria a 24 V e 48 V. Si collega direttamente alla batteria, senza stadi di conversione intermedi, e può comandare gli assi di trazione e delle ruote, lo sterzo, il sollevamento e gli assi ausiliari.
- Servomotori SIMOTICS E-1EE1, nelle altezze d'asse da 40 a 63, con freno di stazionamento opzionale, diverse opzioni di riduttore e un encoder di sicurezza assoluto BiSS-C a 14 bit. Il produttore indica una struttura interna a doppio canale che supporta applicazioni di sicurezza fino a SIL 2.
La comunicazione avviene tramite PROFINET IRT, con funzioni di sicurezza integrate e supporto PROFIsafe. Una targhetta elettronica permette al convertitore di leggere automaticamente i dati del motore, per semplificare parametrizzazione e messa in servizio. Il sistema è integrato in TIA Portal e nel sistema modulare Simove. Il comunicato non riporta potenze, coppie né date di disponibilità: per questi dati occorre attendere la documentazione tecnica, presumibilmente in occasione di SPS 2026 a Norimberga (24-26 novembre).
Al di là del singolo prodotto, l'annuncio conferma una tendenza: anche i grandi fornitori di automazione trattano ormai la robotica mobile come una macchina vera e propria, con gli stessi requisiti di integrazione, diagnostica e sicurezza funzionale di una linea fissa.
Perché 24 V e 48 V
La bassissima tensione è la scelta naturale per un veicolo a batteria per tre motivi principali.
Sicurezza elettrica. I sistemi a 24 V e 48 V rientrano nella bassissima tensione. In un circuito SELV fino a 60 V in corrente continua, in ambienti asciutti, le norme di installazione non richiedono di norma una protezione aggiuntiva contro i contatti diretti. Questo semplifica protezioni contro i contatti, manutenzione e ricarica rispetto a un pacco batteria ad alta tensione.
Collegamento diretto alla batteria. Un convertitore progettato per la tensione di batteria evita alimentatori DC/DC o inverter intermedi, che aggiungono perdite, peso e punti di guasto.
Disponibilità di batterie standard. I pacchi a 24 V e 48 V sono diffusi nell'intralogistica e permettono di condividere caricabatterie e ricambi su flotte diverse.
24 V o 48 V: la questione delle correnti
A parità di potenza, la corrente è inversamente proporzionale alla tensione. Un asse di trazione che assorbe 1 kW richiede circa 42 A a 24 V e circa 21 A a 48 V. Con correnti più alte aumentano le perdite nei cavi, la caduta di tensione e la sezione necessaria dei conduttori, oltre alle sollecitazioni su connettori e contatti. Per questo i veicoli con carichi elevati o più assi motorizzati tendono a passare a 48 V, mentre i 24 V restano diffusi su veicoli leggeri e assi ausiliari.
In fase di progetto conviene quindi considerare insieme motore, convertitore e cablaggio: dimensionare cavi di potenza e connettori per le correnti di picco di accelerazione, non solo per quelle nominali, e verificare la caduta di tensione con batteria a fine scarica.
Gli assi di un veicolo mobile
Un AGV o un AMR non ha un solo motore. Ogni asse ha esigenze diverse:
- Trazione: coppia elevata a bassa velocità per partenze sotto carico e su rampe, buona efficienza a regime per l'autonomia. È l'asse che pesa di più sui consumi.
- Sterzo: precisione di posizionamento e risposta dinamica, spesso con requisiti di sicurezza legati alla traiettoria.
- Sollevamento: coppia di mantenimento e freno di stazionamento affidabile, perché il carico non deve scendere in caso di mancanza di alimentazione.
- Assi ausiliari: rulliere, nastri di trasferimento, dispositivi di presa. Qui sono frequenti anche motori in corrente continua o motori passo-passo, quando la dinamica richiesta è contenuta.
Per trazione, sterzo e sollevamento si usano sempre più spesso servomotori brushless con encoder assoluto: il controllo di coppia e posizione è più preciso, la manutenzione è ridotta rispetto ai motori a spazzole e l'encoder fornisce il dato di velocità e posizione che serve alle funzioni di sicurezza.
Frenatura rigenerativa e batteria
Un convertitore rigenerativo restituisce alla batteria l'energia di frenatura e di discesa del carico, invece di dissiparla in calore su una resistenza. Su un veicolo che si ferma e riparte di continuo questo contribuisce all'autonomia. Va però coordinato con il sistema di gestione della batteria (BMS): una batteria completamente carica, o molto fredda, può accettare correnti di ricarica limitate. Il progettista deve quindi prevedere come gestire l'energia in eccesso, per esempio limitando la decelerazione o prevedendo una via di dissipazione alternativa, secondo quanto indicato dal costruttore dell'azionamento e della batteria.
Sicurezza funzionale nei veicoli senza conducente
Un veicolo che si muove tra persone deve rilevare gli ostacoli e controllare in modo sicuro velocità e arresto. Il riferimento normativo per i carrelli industriali senza conducente è la ISO 3691-4, che va considerata insieme al quadro della Direttiva Macchine e del nuovo Regolamento Macchine (UE) 2023/1230, applicabile dal 20 gennaio 2027.
In pratica la catena di sicurezza di un AMR comprende:
- sensori di protezione, come laser scanner di sicurezza e sensori LiDAR per navigazione e rilevamento degli ostacoli;
- una logica di sicurezza che seleziona i campi di protezione in base a velocità e direzione;
- azionamenti con funzioni di sicurezza integrate (come l'arresto sicuro della coppia e il monitoraggio della velocità), comandate tramite un protocollo di sicurezza come PROFIsafe;
- encoder adatti alle applicazioni di sicurezza, per avere una misura affidabile della velocità reale.
Integrare le funzioni di sicurezza nell'azionamento riduce cablaggio e componenti esterni, ma sposta parte della validazione sulla configurazione software. Il livello di prestazione richiesto (PL o SIL) va sempre ricavato dalla valutazione dei rischi della specifica applicazione, non dal catalogo del componente.
Integrazione con l'automazione di stabilimento
Un elemento interessante dell'annuncio è l'integrazione nello stesso ambiente di engineering usato per PLC e macchine fisse. Per chi gestisce una flotta questo significa poter usare strumenti, competenze e procedure di diagnostica già note, invece di imparare un ambiente separato per ogni veicolo. Restano comunque diffusi, nella robotica mobile, anche azionamenti con bus CANopen o EtherCAT: la scelta del protocollo dipende dal controller del veicolo e dall'architettura della flotta.
Checklist per progettisti e manutentori
Che si tratti di un nuovo veicolo o della sostituzione di un azionamento su una flotta esistente, questi sono i punti da verificare:
- tensione nominale e campo di tensione di batteria (carica piena e fine scarica);
- coppia e corrente di picco per accelerazione, rampe e carico massimo;
- tipo di encoder e compatibilità con le funzioni di sicurezza richieste;
- freno di stazionamento sugli assi verticali o in pendenza;
- gestione dell'energia rigenerata e limiti del BMS;
- protocollo di comunicazione e protocollo di sicurezza del controller del veicolo;
- grado di protezione, vibrazioni e temperatura dell'ambiente operativo;
- sezione dei cavi, connettori e protezioni dimensionati per le correnti in bassissima tensione.
Motori e componenti per il motion su ELEXONIK
Nella sezione dedicata al controllo motori ELEXONIK propone componenti per la parte motion e di comando, mentre servomotori, motori in corrente continua e sensori sono disponibili nelle rispettive categorie. Se stai cercando un ricambio per un veicolo già in servizio o devi verificare la compatibilità di un componente, puoi scriverci dalla pagina Contatti.